
 当前位置:


江西抚州架桥机租赁厂家架桥机喂梁工艺优化,运梁车对位、吊点与同步提升
一、运梁车对位工艺优化
运梁车喂梁对位分为预对位、精对位、锁止确认三个阶段,核心目标控制梁体纵向横向偏差,避免吊点受力偏载,防止运梁车与架桥机发生干涉碰撞。
预对位阶段,运梁车提前减速,在架桥机尾部一定距离内完成粗调,控制运梁车中心线与架桥机主梁中心线基本重合,提前检查运梁车轮胎或者走行轨道基础,清理杂物,保证支承面平整。大坡度线路喂梁时,运梁车自身制动和楔块止挡必须提前就位,防止运梁车溜移。
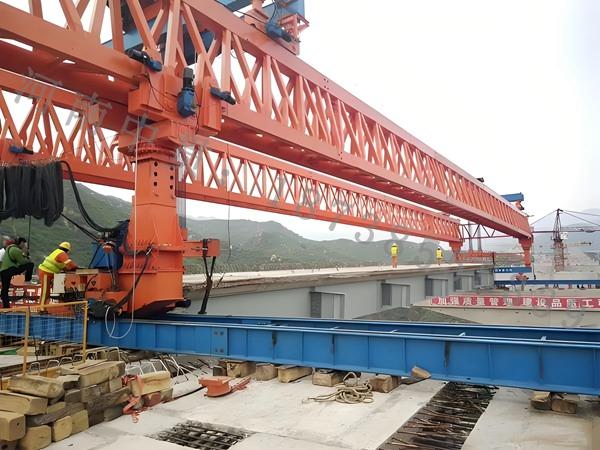
对位联锁检查要点,确认架桥机尾部支腿状态,主梁下方空间足够,无干涉构件,运梁车支承垫均匀受力,梁体无侧向滑移风险。确认完成后才可下达起吊指令,严禁边对位边起吊。
常见优化措施,设置对位声光提示,在架桥机尾部设置可视化刻度标记,运梁车配置双轴倾角监测,坡度超限禁止进入喂梁区域。多批次梁体喂梁时统一基准,减少每次对位调整时间。
二、吊点设计与吊点工艺优化
吊点选型和布置优先匹配预制梁设计吊点,不随意更改吊点位置,防止梁体产生附加弯矩、局部开裂。
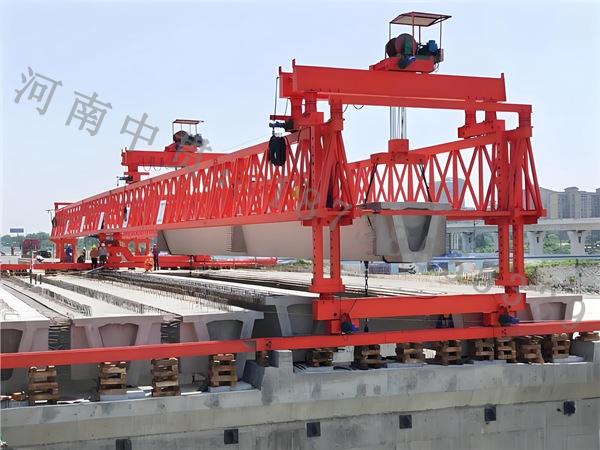
吊点位置复核,按照梁体自重,考虑冲击系数,验算梁体吊点位置的正应力和剪应力,同时验算吊点区域混凝土局部承压。架桥机前后吊点间距应与梁体吊点中心距保持一致,喂梁过程中两个吊点同步承载,禁止单点受力。
吊具选型优化,采用柔性吊具或者专用扁担梁,分散吊点压力,增加横向限位挡块,限制梁体侧向位移。吊具和梁体接触位置增加软垫,防止混凝土局部压损。吊点位置设置位移监测,起吊前检查吊具是否垂直,严禁斜拉斜吊。
喂梁过程吊点受力控制,运梁车载梁进入架桥机内部时,梁体逐步由运梁车支承过渡到架桥机吊具支承,属于受力转换高危阶段。受力转换要缓慢分级加载,逐步卸除运梁车支承力,实时监测两个吊点载荷,保证两个吊点载荷差值控制在设定限值以内。一旦载荷偏差超标,立即停止提升,排查偏移问题。
三、同步提升系统优化
同步提升包含位置同步和载荷同步两个维度,不能只看位移同步,载荷均衡更为关键。
驱动控制方案,优先采用电液比例同步控制,前后提升油缸配置独立比例阀组,分别采集位移传感器和压力传感器信号,PLC 闭环调节。简单开环同步方式不适合大吨位梁体喂梁。
同步控制逻辑,起吊分为预紧、加载、离地三个步骤。预紧阶段,吊具收紧,消除吊索间隙,此时梁体仍然落在运梁车上。加载阶段,前后吊点同步缓慢提升,载荷逐步转移,实时对比两个吊点位移和载荷。离地阶段,梁体完全脱离运梁车支承面,持续监测同步误差。
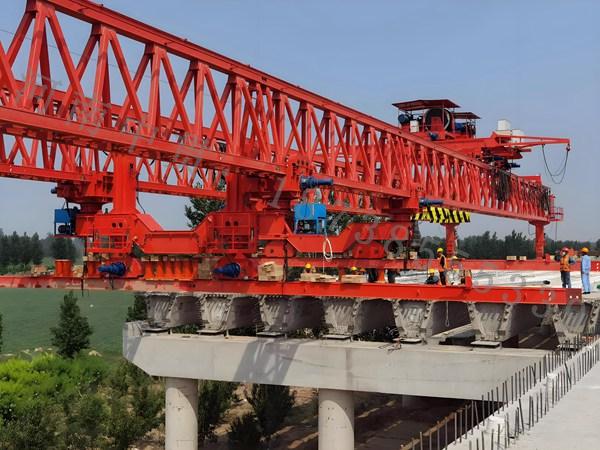
提升速度优化,喂梁受力转换阶段采用低速提升,梁体完全离地后可适当提速。全程避免冲击启停,减小动载系数。
联锁保护,同步提升动作和运梁车锁止信号互锁,运梁车未锁止不能启动提升。吊具未全部挂好,禁止加载。提升油缸配置液控单向阀,防止失压下滑
江西抚州架桥机租赁厂家整体工艺优化要点
喂梁作业前统一技术交底,明确指挥信号,采用专人统一指挥,各岗位反馈状态,避免多人多头指挥。
大坡度或者带横坡喂梁,需要叠加验算梁体滑移风险,增加侧向限位措施,对位和同步提升的安全裕度适当加大。
作业前检查,吊具销轴、钢丝绳、传感器、液压阀件,每次喂梁前做空载同步测试,验证同步系统可靠性。
喂梁完成,梁体离地之后,暂停作业,复核吊点受力、梁体姿态,确认无偏斜之后再进行下一步纵移或者落梁工序。
联系方式:18738555339
网址:http://www.zhongguanqzj5th.com


